上海田平公司专业代理销售
松下图像系统PV200
、
松下图像视觉A200/A100
、
Kinco触摸屏
、神视传感器、Kinco电机等系列产品。
收藏本站
设为首页
产品搜索:
首 页
关于我们
产品展示
新闻动态
工程案例
代理证书
在线留言
联系我们
产品分类
Panasonic神视传感器
光纤传感器
激光 • 光电传感器
光幕 • 区域传感器
Panasonic松下机器视觉
A210/A110
PV200
PV500/PV500V2
Panasonic松下PLC
FPX
FP-X0
FP0R
Panasonic松下变频器
VF100系列
VF0系列
VF-8Z系列
VF0C系列
VF700系列
Panasonic松下触摸屏
Kinco步科触摸屏
MT4000系列
MT5000系列
Kinco步科步进电机
步进驱动器
步进电机
Kinco步科伺服电机
CD脉冲型伺服
ED总线型伺服
JD/FD CAN总线伺服
非标设备及工程项目
图像检测设备
多轴定位加工设备
气密测试设备
工程案例
松下图像PV200系列与机械手闭环控制
来源:田平自动化 发布时间:2015-8-18
上海
田平自动化设备有限公司专业代理松下图像视觉系统,工程项目分布于各个行业,我们将
逐步筛选部分行业的成功案例与您分享。机械手越来越多用于替代操作工人,但是单个的机械手是开环控制系统,在很多场合不能满足高精度的定位要求和前期位置的视觉导向要求,需要与图像视觉系统组合成闭环控制系统。在构成闭环系统需要两大步骤,一是图像系统检测到的数据输出,图像CCD可以安装在固定的检测位置,也可以安装在机械手臂上移动拍摄,将拍摄到的数据坐标发给机械手;另外一个步骤是机械手收到数据后需要进行坐标系重建和矫正。有关图像视觉端的设置步骤如下:
1
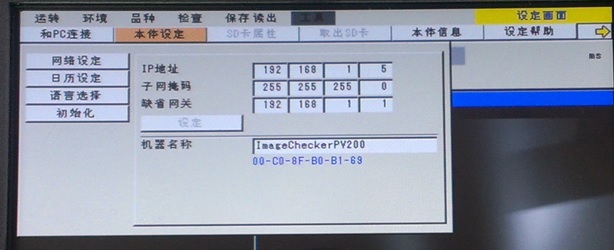
,设定网口的
IP
地址:子网掩码、网关与机械手一致,
IP
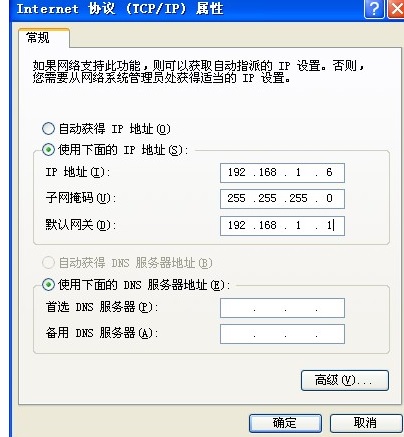
地址的最后一位与机械手地址不同即可。具体设定方法:打开
PV200
图像控制器“设定画面”
=》“
工具”
=》“
本体设定”
=》“
网络设定”,设定画面如右图:
2
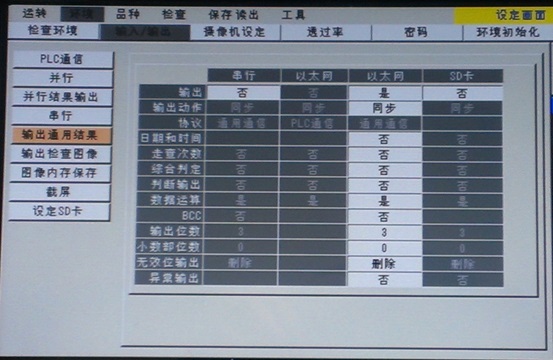
,设定数据输出方式:
进入“环境”
=》“
输入
/
输出”
=》“
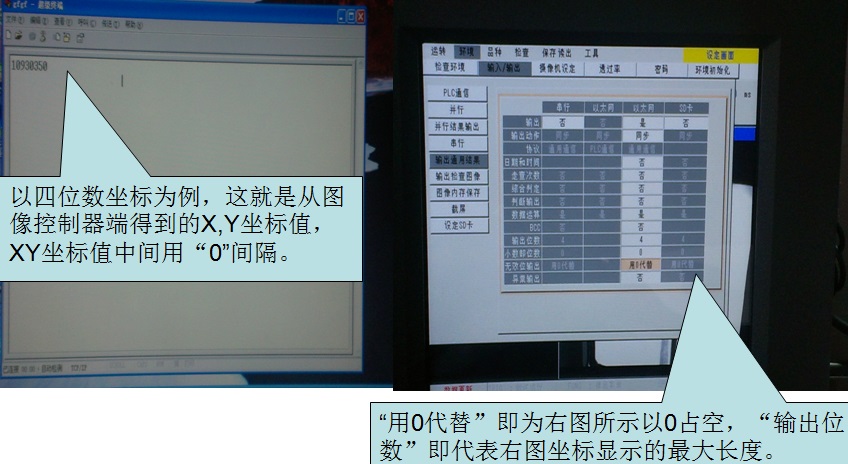
输出通用结果”将以太网输出点为“是”,即表示图像控制器用以太网的方式进行相关数据通讯,如下图:(注:将“数据运算”设为“是”)
3
,获取实验物体坐标:
进行实物取坐标的拍摄实验,如下图:
4
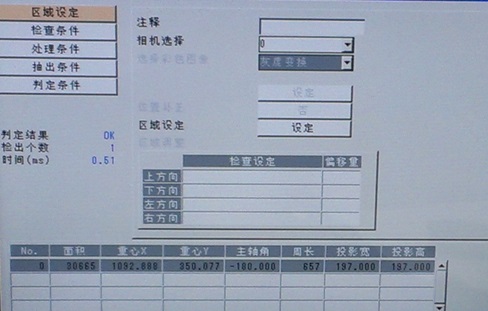
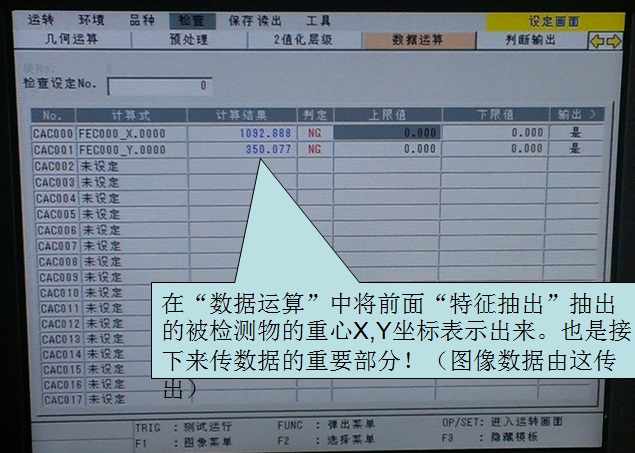
,设定需要输出的坐标,下图为实验物体的
X,Y
坐标值的设定画面:
5
,超级终端读取数据演示:
在与机械手通讯之前,如果需要研究松下图像输出数据和格式,也可以用电脑上的“超级终端”显示,如下
图
(
超级终端上面的数据以后就可以在机械手的软件上设定编程了)。
6
,坐标值间分隔符设定:可以用“
0”
或者用“,”来分隔,选用“
0”
的方法如下图:
首 页
关于我们
产品展示
新闻动态
工程案例
代理证书
在线留言
联系我们
网站地图
ÉϺ£Ìïƽ
µç »°£º021-60893051 60897053
´« Õ棺021-60893052
E-mail£ºshtping@163.com
µØ ַ£º上海市浦东金港路501号C栋3楼
Q Q£º120771145,2604601618
Copyright ? 2004-2023
上海田平自动化设备有限公司
在线客服